
Magnetic Particle Mover 昊量光电新推出的2D/3D磁性颗粒操控系统,通过叠加磁场与可调磁场梯度,对可磁化颗粒施加作用力,实现非接触运动控制。当前二维装置面向实验室平面内的颗粒操控,可配合数字显微镜观察、记录运动过程,并通过软件设置控制位置及运动序列。原厂已展示微米级颗粒的二维运动,应用评估也包括可磁化纳米颗粒及微型、宏观磁性对象。
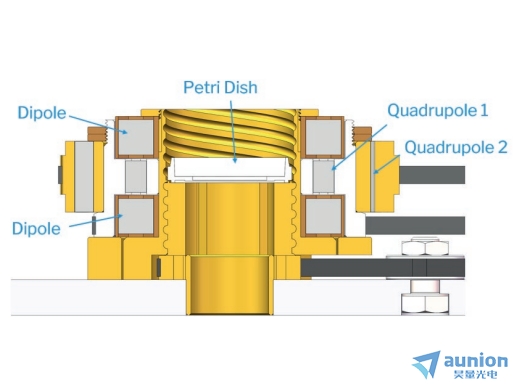
系统以 Halbach 偶极磁环和两个可旋转的四极磁环构成磁场结构,四极磁环由步进电机经同步带驱动。二维系统列出的磁场为 0.15 T、磁场梯度为 6 T/m,样品腔直径为 35 mm。配套控制器通过 USB 连接计算机,软件支持宏序列编程。显微镜、计算机和样品环境需结合实验配置选配核对,不能将展示照片中的全部设备视为默认交付内容。

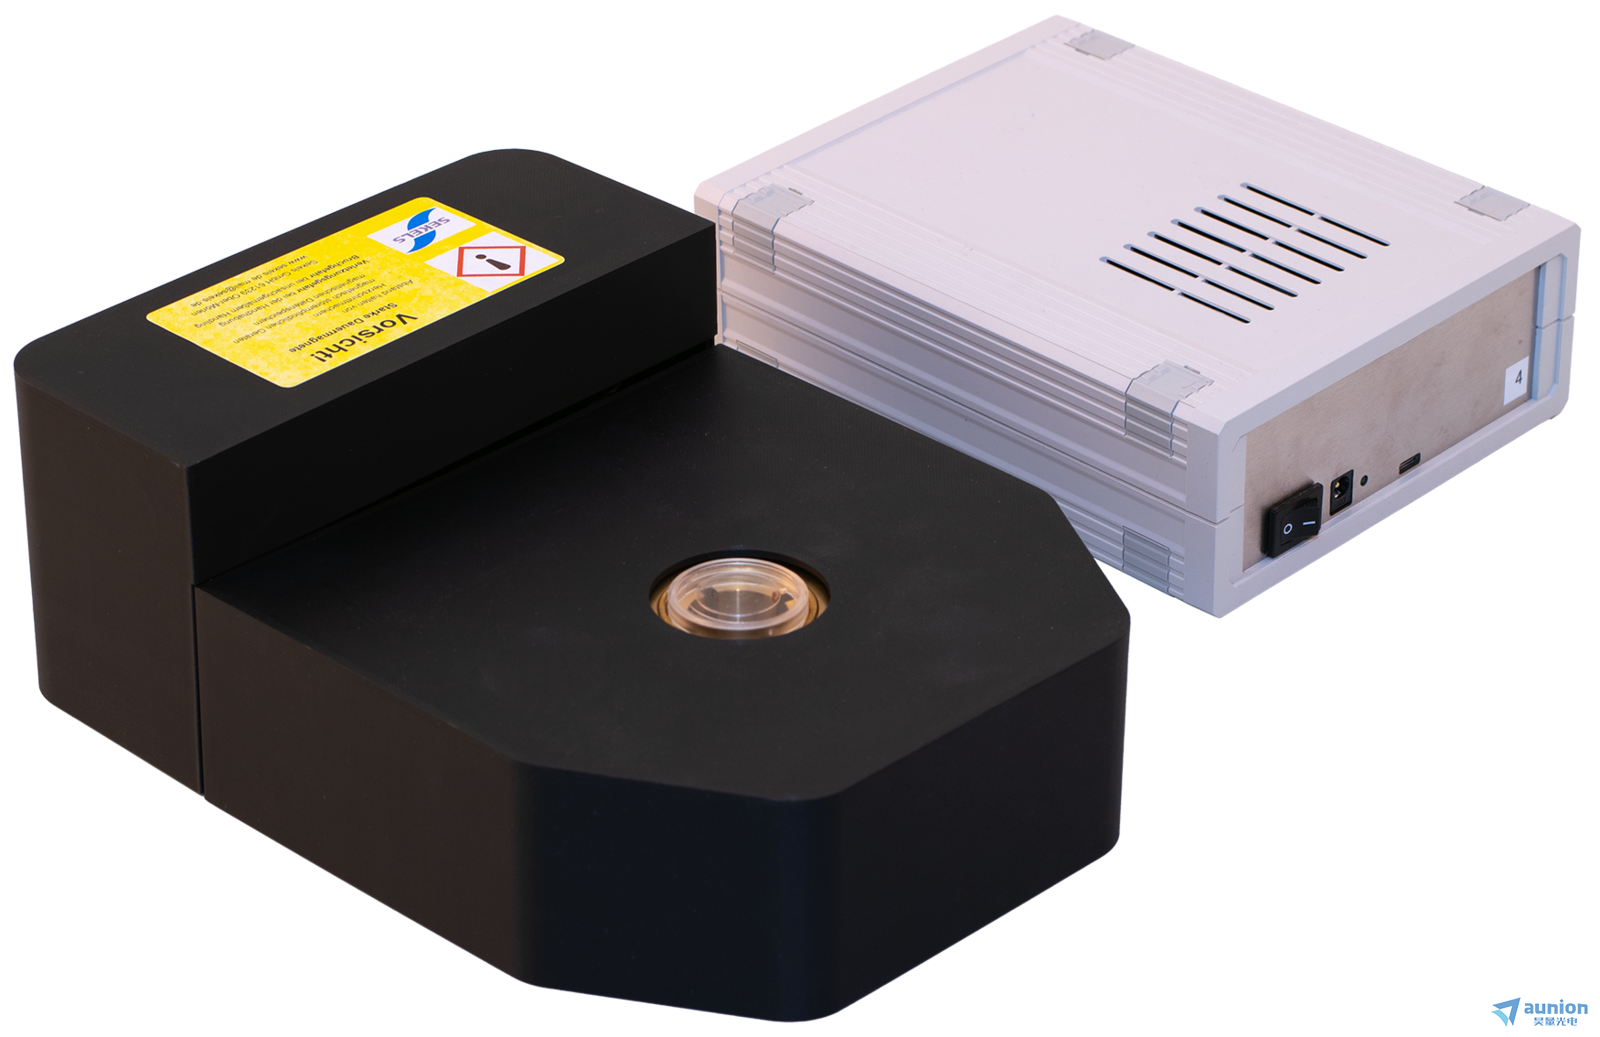
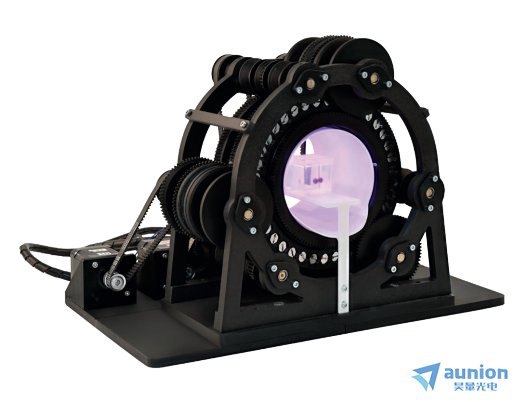
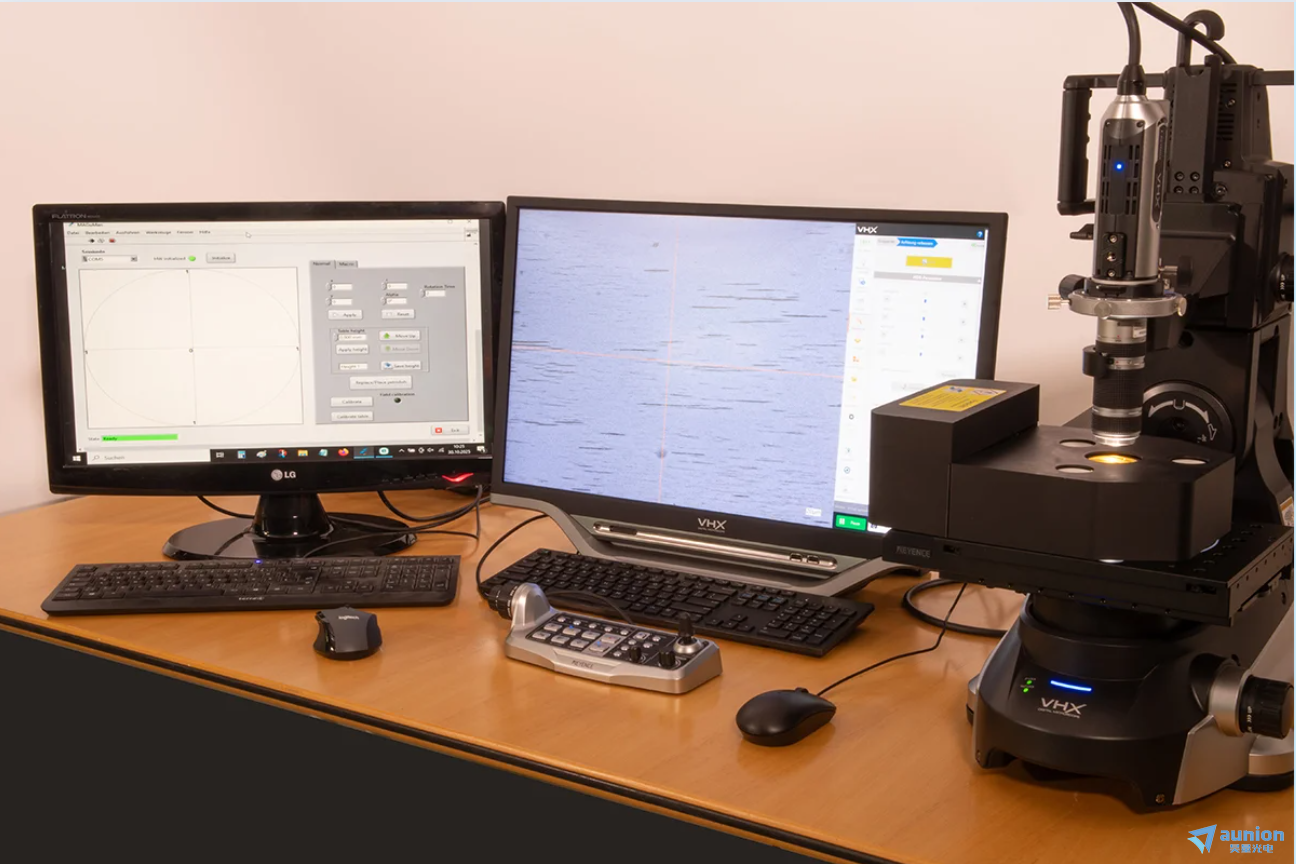 图1: Magnetic Particle Mover 二维装置及控制器外观。中心开口用于样品布置;整套实验还需结合观察设备、计算机和样品容器确定配置。
非接触磁力操控:利用磁场梯度作用于可磁化对象,减少直接机械夹持需求。样品需具有适用的磁响应,运动效果同时受颗粒和介质条件影响。
Halbach 偶极与四极组合:偶极部分提供磁化场,两组四极磁环通过相对旋转改变叠加梯度的幅值与方向,为运动控制提供可调条件。
软件宏序列:可设置目标位置及完整运动序列,定义角度、旋转时间、保持时间和重复次数,用于组织可重复执行的实验步骤。
结合显微观察:可在数字显微镜下观察和记录颗粒运动,将控制过程与样品状态联系起来;显微图像本身不等于定位精度指标。
实验台集成:二维装置标称尺寸为 250×180×60 mm,采用 USB 通信,便于围绕中心样品区配置实验与成像设备。
三维方向可另行评估:原厂已展示 3D Guider 功能样机,三维方案的结构、状态和参数与二维系统分别定义。
Halbach 偶极部分建立磁化场,两组四极磁环叠加产生可调梯度。当四极磁环处于相互补偿方向时,梯度趋于抵消;当两环同向时,梯度增强。系统通过机械旋转永磁环改变场分布,因此“永磁”不表示整机无需供电,控制器和步进电机仍需要电源。
| 组成 | 作用 | 配置说明 |
|---|---|---|
| 环形永磁系统与驱动机构 | 建立磁化场,旋转四极磁环调节梯度 | 二维装置的主体;磁场与颗粒响应需结合实验条件评估 |
| 控制器与 USB 连接 | 连接装置和计算机,执行电机控制 | 原厂列出 USB A 2.0 接口;实际供货连接线及接线方式按配置确认 |
| 配套软件 | 目标位置设置、宏序列、角度与时间参数控制 | 原厂说明随系统提供,适用 Windows 10 或更新版本 |
| 数字显微镜与计算机 | 观察、记录样品与颗粒运动 | 原厂使用 Keyence VHX、Z20/Z100 镜头作为观察示例,随附范围需按订单确定 |
| 样品容器与实验介质 | 承载颗粒及实验环境 | 二维样品腔直径 35 mm;容器外形、工作距离和样品磁性需匹配 |
| 参数 | 值 | 说明 |
|---|---|---|
| 磁场 | 0.15 T | 二维系统磁场参数 |
| 磁场梯度 | 6 T/m | 不等于颗粒速度、作用力或定位精度 |
| 样品腔直径 | 35 mm | 容器及观察光路需核对实际空间 |
| 通信接口 | 1× USB A 2.0 | 控制器与计算机连接 |
| 电源参数 | 230 V,60 W | 原厂列示值;接入条件按实际交付配置核对 |
| 操作系统 | Windows 10 或更新版本 | 配套软件的系统要求 |
| 二维装置尺寸 | 250×180×60 mm | 不将此尺寸直接作为含计算机、显微镜的整套占地 |
| 质量 | 3.9 kg;含控制器 4.7 kg | 区分主体与含控制器口径 |
| 控制序列 | 目标位置与宏序列 | 支持角度、旋转时间、保持时间及重复次数设置 |
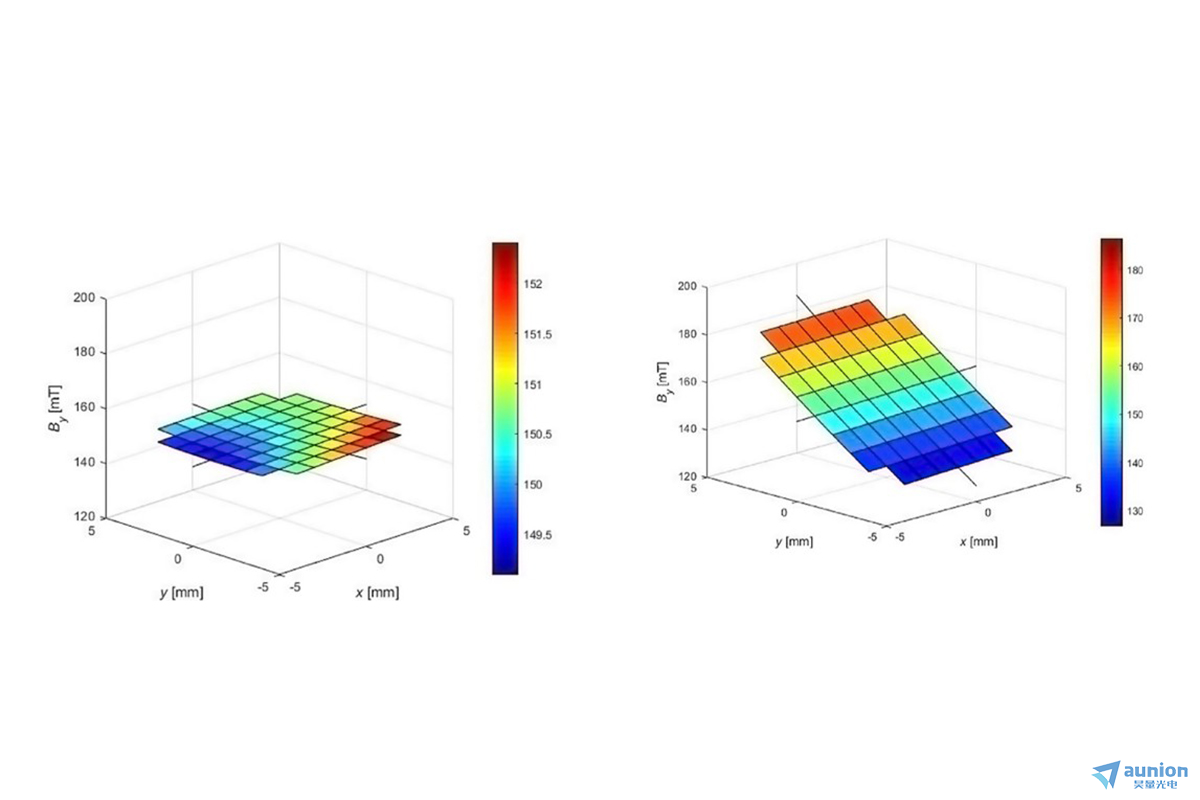
实验可按目标位置或宏序列设置磁环控制动作,再通过数字显微镜观察颗粒响应。宏参数可用于编排旋转、保持和重复步骤,支持自动化实验流程的搭建。应区分“执行设定控制序列”与“对每个颗粒实施独立反馈控制”;实际颗粒跟踪、闭环算法及其他设备同步能力需按项目配置确认。
| 方案 | 状态 | 已列范围与边界 |
|---|---|---|
| Magnetic Particle Mover 2D | 已可用的二维系统 | 可磁化颗粒平面运动、软件宏序列及显微观察;技术参数见上表 |
| 3D Guider | 三维功能样机 | 已展示内径 100 mm、总质量小于 5 kg 的便携式 3D 打印装置;需单独评估适配和供货配置 |
| 200 mm 三维扩展方案 | 原厂开发计划 | 计划采用铝/黄铜结构及可控样品台,不能作为当前标准件或交付承诺 |
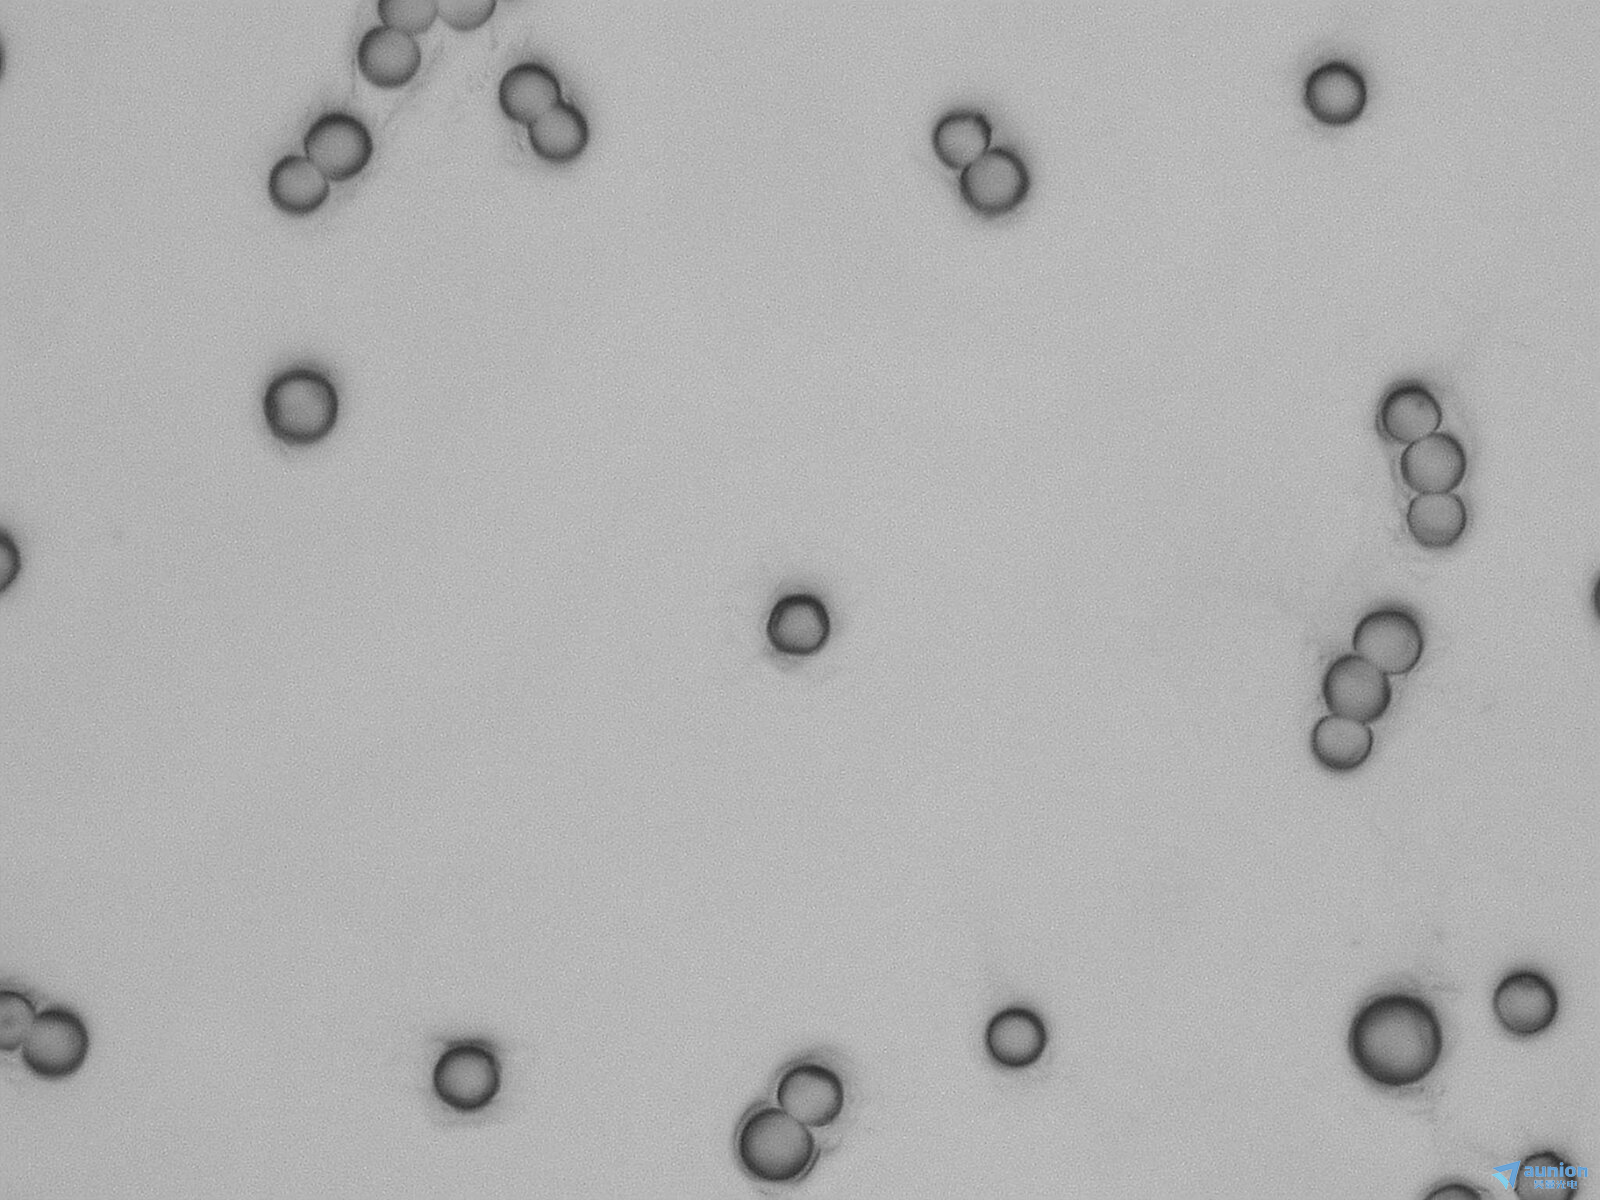
二维颗粒操控实验:对具有适用磁响应的微粒进行平面运动控制,编排目标位置与重复序列,结合显微观察记录实际响应。原厂已展示微米级颗粒的运动。
体外实验方法开发:围绕中央样品区配置容器和观察设备,研究非接触操控敏感样品或磁性对象的方法,并根据介质与颗粒特性调整实验条件。
微流控与芯片实验室研究:原厂提出将可调磁场用于功能化颗粒操控、分离与生物传感的研发方向;具体芯片、标记体系和流程需自行开发或联合评估。
磁性微部件与微机器人研究:可评估非接触微装配、微抓手或磁性微机器人驱动等课题,当前二维装置与三维样机的适用范围须分别确认。
细胞技术与磁导航研究:细胞分离、三维培养及靶向递送属于原厂列出的未来应用方向,不能据此认定当前系统已完成相应生物流程或临床验证。
不能。作用对象需要具有适用磁响应;细胞或其他对象涉及磁性标记时,还要评估标记方法与实验条件。原厂演示中的微米颗粒运动不能直接当作任意纳米颗粒或细胞的定位保证。
0.15 T 描述磁场参数,6 T/m 描述空间梯度。对颗粒的作用还取决于颗粒磁性、尺寸与介质环境,不能仅凭这两个数值推导统一的力、移动速度或定位精度。
原厂确认了目标位置与宏序列设置、实时控制和显微观察能力,未在所列资料中定义逐颗粒独立控制或图像反馈闭环指标。需要这类功能时应先明确颗粒数量、反馈方式和控制接口需求。
现有二维系统、100 mm 三维功能样机和 200 mm 计划方案具有不同状态。三维操控需求需单独讨论,不能把样机内径或未来扩展目标套用到二维设备,也不能据此承诺现成升级套件。
产品标签:Magnetic Particle Mover,SEKELS,MPM二维颗粒操控系统,磁性颗粒操控系统,非接触颗粒操控平台,永磁颗粒驱动系统,Halbach磁环系统,偶极四极组合磁场,可调磁场梯度系统,可编程磁颗粒运动平台,磁化颗粒定位平台,微米磁性颗粒操控,磁性纳米颗粒操控研究平台,35mm样品腔磁操控平台,0.15T磁场系统,6T每米磁场梯度,USB磁操控系统,3D Guider功能样机


